
현재 위치
홈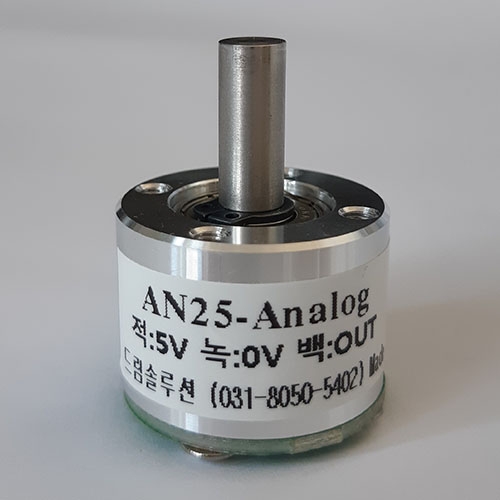
※본 동영상은 드림솔루션의 각도센서AN25-Analog, 아두이노 UNO로 서보모터를 제어하는 영상입니다.
예제 1 : https://youtu.be/QTFuRVC2HXY
아두이노 소스코드 : https://drive.google.com/file/d/1sseI4A2h-FXFZq8NNXLxNpLdDbwbWLlG/view?usp=sharing
설명 : 드림솔루션의 각도센서AN25-Analog, 아두이노 UNO로 서보모터를 제어하기 ->블로그에서 자세히 보기
예제 2 : https://youtu.be/0vZsrvDSZjE
설명 : 오실로스코프로 출력값 확인하기 ->블로그에서 자세히 보기
예제 3 : https://youtu.be/9smevOBfp70
아두이노 소스코드 : https://drive.google.com/file/d/15QB2QdAbukZTGePMxEOSJv0dwdk2_uQg/view?usp=sharing
설명 : 드림솔루션의 각도센서AN25-Analog의 출력값을 아두이노 UNO를 이용하여 LCD에 출력하기->블로그에서 자세히 보기
예제 4 : https://youtu.be/XWTd8Cxv-FM
아두이노 소스코드 : https://drive.google.com/file/d/1z-jSRvsJf3rOeh4Dh4Kic3AfvB43FGZ9/view?usp=sharing
설명 : 예제 3의 프로그램을 업그레이드했어요. 소수점 두자리까지의 각도값을 계산해서 정확도를 높이고 자동으로 ADCvalue의 최소값과 최대값을 측정해요.
※ 문의사항이 있으시면 네이버톡 카카오톡 톡문의로 빠른 상담해보세요.

클릭☞ datasheet 다운로드
▣ DESCRIPTION
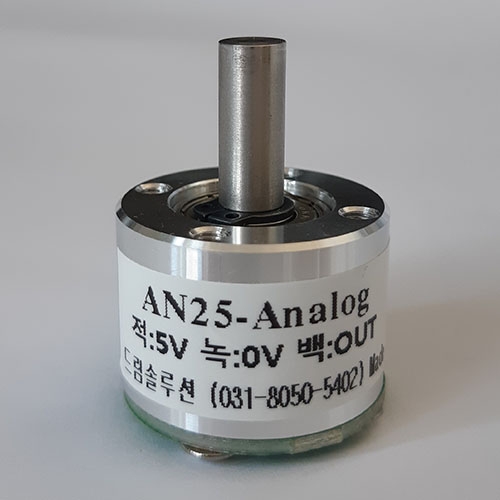
AN25-Series는 자기장을 이용한 비접촉식 각도센서로서 절대적인 회전각도를 측정합니다. 비접촉식 센서이므로 연속회전이 가능하고 높은 회전수에서 정밀하게 각도를 측정할 수 있습니다. 직경 25mm의 소형 알루미늄 바디에 축은 스테인리스이고 듀얼베어링을 적용하여 높은 강성을 구현하였습니다. 출력형태에 따라서 각도를 전압값으로 출력하는 AN25-Analog 모델과 PWM으로 출력하는 AN25-PWM모델로 나뉩니다. AN25-Series에 사용하는 칩은 12bit 각도 분해능(12bit Angular Resolution)입니다. 각도센서 AN25-Series는 전원을 껐다 켜도 리셋되지 않습니다.
※ 센서 주변에 강자성체가 있으면 각도오차가 발생할 수 있습니다.
▣ INPUT/OUTPUT DESCRIPTION
Parameter | Model | |
AN25-Analog | AN25-PWM | |
Supply Voltage/Current | 5VDC, 20mA | 5VDC, 20mA |
Output (0 ~ 359.9deg) | 0.5 ~4.5V | 10 ~ 90% (Duty Ratio) |
PWM Frequency | - | 1kHZ |
▣ MECHANICAL CHARACTERISTICS
축관성모멘트 | 1.1g·cm² |
축허용하중 | 1kgf |
최대허용회전수 | 5000rpm |
중량 | 31g |
▣ OUTLINE DIMENSIONS (mm)


▣ PWM OUTPUT(AN25-PWM)

▣ 5051용 커넥터가 포함된 길이 50cm, 70cm, 100cm인 와이어(AWG26)를 추가로 구매가능 (※제품 구매시 길이가 30cm인 와이어가 기본으로 제공됩니다.) 
▣예제 1 : AN25-Analog와 아두이노 UNO를 이용하여 서보모터를 제어하는 연결회로도->블로그에서 자세히 보기

아두이노 소스코드 ->블로그에서 자세히 보기
#include <Servo.h>
Servo myservo;
long ADCvalue = 0; //AN25-analog의 OUT의 출력값
long angle = 0;
long ADCmin = 104; //ADCvalue의 min값을 직접 입력한다.
long ADCmax = 919; //ADCvalue의 max값을 직접 입력한다.

void setup() {
  Serial.begin(9600);
  myservo.attach(9);
}

void loop() {
ADCvalue = analogRead(A0);
angle = (ADCvalue-ADCmin)*360/(ADCmax-ADCmin);
myservo.write(angle);

Serial.print(ADCvalue);
Serial.print(" ");
Serial.print(angle);
Serial.println();
}
소스코드에 다음과 같이 두줄이 있습니다.
long ADCmin = 104; //ADCvalue의 min값을 직접 입력한다.
long ADCmax = 919; //ADCvalue의 max값을 직접 입력한다.
ADCmin은 ADCvalue의 최소값이고 ADCmax는 ADCvalue의 최대값입니다.
ADCmin과 ADCmax는 저희가 사용하는 환경에 맞춰서 튜닝된 값입니다. (아두이노 우노를 사용하고 아두이노의 MCU ADC분해능이 10bit입니다. 전원의 전압은 5V입니다.)
사용하는 환경이 바뀌면 ADCvalue의 최소값과 ADCvalue의 최대값이 변할 수 있습니다.
따라서 정확한 각도값 계산을 위해서는 직접 ADCvalue의 최소값과 최대값을 확인해서 ADCmin과 ADCmax에 입력하는 것을 추천합니다.
▣예제 3 : AN25-Analog와 아두이노 UNO를 이용하여 LCD에 출력하는 연결회로도->블로그에서 자세히 보기

아두이노 소스코드->블로그에서 자세히 보기
#include <Wire.h>
#include <LiquidCrystal_I2C.h>

LiquidCrystal_I2C lcd(0x27, 16, 2);

long ADCvalue = 0; //AN25-analog의 OUT의 출력값
long angle = 0;
long ADCmin = 127; //ADCvalue의 min값을 측정해서 직접 입력한다.
long ADCmax = 905; //ADCvalue의 max값을 측정해서 직접 입력한다.

void setup() {
  Serial.begin(9600);
  lcd.init();  //lcd 초기화
  lcd.backlight(); //lcd 배경을 밝게 합니다.
}

void loop() {
  ADCvalue = analogRead(A0);
  angle = (ADCvalue-ADCmin)*360/(ADCmax-ADCmin);

  if (angle < 100 ){
    if (angle < 10){
  lcd.setCursor(0,0);
  lcd.print("angle:");
  lcd.setCursor(6,0);
  lcd.print(" ");
  lcd.setCursor(7,0);
  lcd.print(" ");
  lcd.setCursor(8,0);
  lcd.print(angle);
  lcd.setCursor(0,1);
  lcd.print("ADCvalue:");
  lcd.setCursor(9,1);
  lcd.print(ADCvalue);
  Serial.print(ADCvalue);
  Serial.print(" ");
  Serial.print(angle);
  Serial.println();
    }
    else{
  lcd.setCursor(0,0);
  lcd.print("angle:");
  lcd.setCursor(6,0);
  lcd.print(" ");
  lcd.setCursor(7,0);
  lcd.print(angle);
  lcd.setCursor(0,1);
  lcd.print("ADCvalue:");
  lcd.setCursor(9,1);
  lcd.print(ADCvalue);
  Serial.print(ADCvalue);
  Serial.print(" ");
  Serial.print(angle);
  Serial.println();
  }

  }
  else{
  lcd.setCursor(0,0);
  lcd.print("angle:");
  lcd.setCursor(6,0);
  lcd.print(angle);
  lcd.setCursor(0,1);
  lcd.print("ADCvalue:");
  lcd.setCursor(9,1);
  lcd.print(ADCvalue);
  Serial.print(ADCvalue);
  Serial.print(" ");
  Serial.print(angle);
  Serial.println();
  }
} 
▣ 플랜지 커플링 CF-41 도면(단위:mm)


☞ BP-Hub-6, BP-Hub-8, 리지드 커플링 CR-25, 디스크 커플링 CD-25 상품상제정보 보러하기

관련 상품
배송안내
배송비
기본배송료는 3,400원 입니다. (도서,산간,오지 일부지역은 배송비가 추가될 수 있습니다) 제품에 따라 배송비가 달라집니다.
배송지역 |
|---|
| 전국(제주 및 섬지역, 기타 산간/도서지역 배송가능) 제주도 및 기타 섬지역은 항공료 3,000원이 추가됩니다. |
배송기간 |
평일 오전 9시부터 오후 1시까지 주문 및 결제를 완료해주셔야 당일발송 됩니다. 평균배송기간은 2~3일정도 소요됩니다.
주문제작 또는 구매대행 상품의 경우 다소 늦어질수 있습니다.[배송예정일은 제작과정 및 해외배송기간에 따른 유동성이 발생하므로 평균 배송일과는 차이가 발생할 수 있습니다.] |
교환 및 반품안내
제품 수령 후 7일(주말/공휴일 포함)이내 다음 사항의 경우 취소, 교환, 환불, AS 가능합니다. |
|---|
[취소, 교환, 환불, AS 가능] 수령한 제품의 불량, 파손, 오 배송 등으로 사용이 불가한 경우 고객변심인 경우 제품 포장을 개봉하지 않고, 사용하지 않은 상태인 경우 취소·교환·환불 및 A/S 배송비 안내 1. 고객 변심에 의한 취소·교환·환불 제품 포장을 개봉하지 않고 사용하지 않은 상태에 한하여 가능합니다. 이 경우 왕복 배송비는 고객님 부담입니다. 2. 제품 불량에 의한 취소·교환·환불 및 A/S 제품 불량으로 확인된 경우, 제품 수령일로부터 7일 이내(주말·공휴일 포함) 취소·교환·환불 또는 A/S를 요청하시면 왕복 배송비는 당사에서 부담합니다. |
| [취소, 교환, 환불, AS 불가] 제품 수령일 기준 7일 (주말, 공휴일 포함) 초과한 경우 제품 및 포장을 파손, 훼손, 변형 시켜 재화의 가치를 하락시키거나, 사용자 과실로 인하여 제품 불량이 발생한 경우 (복사가 가능한 1회성 제품 (예: 서적,USB 모듈 및 키트 종류), 전선, 주문제작 상품, 교육 수강신청상품, 수동소자, 소켓, LED제품, 해외구매 상품은 절대 교환, 취소, AS 불가) 드림솔루션에 사전 안내나 확인없이 반품, 교환, AS 반품 보내는 경우 |
| 반품, 교환, AS 절차 및 상세내용은 드림솔루션 홈페이지 - 고객센터 - 취소/교환/환불 및 AS 상세설명을 반드시 참고하시길 부탁드립니다. |
환불안내
AS안내
- 소비자분쟁해결 기준(공정거래위원회 고시)에 따라 피해를 보상받을 수 있습니다.
- A/S는 판매자에게 문의하시기 바랍니다.
이미지 확대보기
각도센서 AN25-Analog 아두이노 서보모터 제어하기(커넥터 및 와이어 포함)
비밀번호 인증
글 작성시 설정한 비밀번호를 입력해 주세요.
확인장바구니 담기
상품이 장바구니에 담겼습니다.
바로 확인하시겠습니까?
찜 리스트 담기
상품이 찜 리스트에 담겼습니다.
바로 확인하시겠습니까?


